
在半导体、手术机器人、3C自动化、精密检测设备的运动控制闭环中,编码器是位置反馈的核心部件。分辨率、重复精度、定位精度是编码器选型中的三个关键参数。义聚鑫科技主营MicroE进口光栅、国产磁栅、英国Zettlex电感编码器三大品类,深耕高精度运动控制部件领域。本文从参数定义、产品性能、行业适配等维度进行梳理。


一、三大核心参数定义
分辨率:编码器能识别的最小位移刻度,表示读数精细度。直线编码器单位为nm/μm,旋转编码器增量式为PPR/CPR,绝对值式为bit位数。
重复精度:轴或平台反复往返同一物理位置时,编码器读数的波动差值,体现设备运行稳定性,单位±μm/±角秒。
定位精度(绝对精度):全行程或整圈范围内,读数与真实坐标的最大偏移量,由码盘刻线、安装偏心、加工公差等因素决定。
二、三类编码器产品体系
光栅编码器
原理为光电转换,采用玻璃或金属光栅尺,适配半导体、医疗手术机器人、CNC等场景。
分辨率:MercuryII 5000/6000V直线1.2nm,旋转达268M CPR;Aura系列绝对值18~24bit;M1500数字款0.5μm
重复精度:±1μm以内,玻璃尺机型可达±0.5μm
定位精度:MII5000旋转±2弧秒,直线玻璃尺±1μm/m
代表型号:M6000V真空光栅(半导体光刻机)、Aura-P宽温光栅(手术机器人)、M1200微型光栅(振镜/协作机器人)
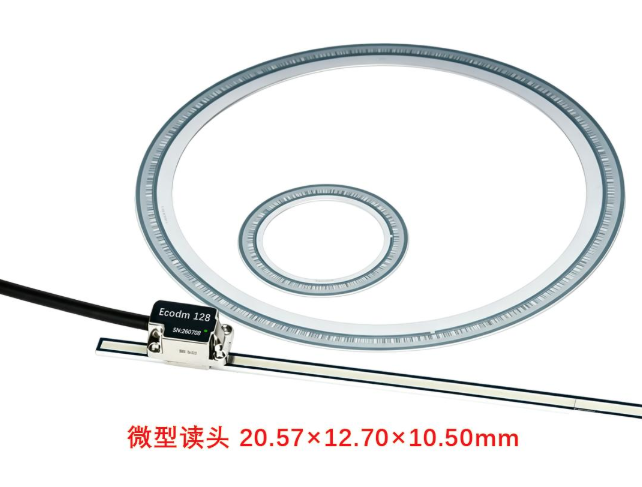
电感编码器
原理为电磁感应,无接触免维护,抗磁场、宽温,适配雷达、云台、医疗设备、协作机器人关节。
分辨率:Ultra IncOder 19~22bit;国产IAP无封装电感20~22bit
重复精度:无磁滞,多次定位无偏移
定位精度:Ultra系列低至±19角秒,标准款±125~353角秒
代表型号:Zettlex IncOder(大通孔,手术机械臂/雷达天线)、IAP裸板式电感(协作机器人关节)

磁栅编码器
原理为磁信号读取,抗污染、安装容错高,适配3C自动化、直线电机、数控机床。
分辨率:EU12裸板绝对值磁栅0.156μm;IAM磁环旋转编码器17~20bit;EGA20增量磁栅0.5μm
重复精度:±0.4μm~±3μm
定位精度:直线≤8μm/m,旋转0.1°,IP67防水防尘
代表型号:EU12裸板磁栅(电缸/XYθ平台)、EGA20绝对值磁栅(长行程自动化产线)、IAM薄环磁栅(人形机器人关节)

三、行业适配参考
半导体设备:MicroE MercuryII 6000V真空光栅、MTEB裸板光栅
手术/医疗机器人:Aura-P光栅、Zettlex IncOder电感
3C自动化/锂电设备:EGA磁栅、EU12裸板磁栅、M1000微型光栅
雷达/云台/户外设备:Zettlex电感编码器、IAM磁环系列
四、选型要点
批量加工设备优先核对重复精度
油污、粉尘、强磁场环境选磁栅或电感编码器
长行程设备关注定位精度累积误差
免责声明: 本文为广告商业稿件,内容仅供参考,并不代表本网赞同其观点。其原创性以及文中陈述文字和内容未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系我们。
本网信息来自于互联网,目的在于传递更多信息,并不代表本网赞同其观点。其原创性以及文中陈述文字和内容未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系我们,本站将会在24小时内处理完毕。:https://www.hzyzzn.com/8193.html