
工业机器人的精密运动控制正面临空间集成度与性能输出的双重挑战。传统电机体积庞大导致关节设计受限,传动系统的反冲误差影响定位精度,密闭空间的散热问题更制约着系统的持续稳定运行。无框电机作为直驱技术的关键载体,通过消除传统电机外壳与轴承的结构束缚,为工业机器人关节的小型化、高精度化提供了全新解决路径。
工业机器人关节驱动的三大痛点
在协作机器人、手术机器人等高精度场景中,运动控制系统面临着空间局限性的严峻考验。机器人关节内部需要容纳电缆、传感器、减速机构等多种部件,传统带外壳的伺服电机难以在有限空间内实现有效布局。同时,传统传动链中的齿轮啮合会产生背隙误差,在微米级定位场景下导致重复定位精度下降。此外,密闭关节腔体内电机运行产生的热量难以及时散出,长时间高负载运行容易引发过热保护,影响生产线的连续性。
这些痛点在3C自动化、半导体设备、医疗手术机器人等领域表现尤为突出。精密加工场景要求运动平台达到微米甚至纳米级定位能力,人形机器人关节需要在紧凑空间内实现高扭矩输出,手术机器人器械则对低噪音、高可靠性有着严苛要求。传统电机加减速机的组合方案已难以满足这些新兴应用的技术指标。
无框电机的集成化优势解析
无框电机通过省略外壳、端盖和轴承等结构件,将定子与转子直接嵌入机械系统中,实现了驱动单元与机械结构的深度融合。这种设计理念带来三方面优势。
在空间利用维度,采用中空设计的无框电机可在电机中心轴线位置布置电缆、视觉传感器等部件,相比传统方案节省30%以上的径向安装空间。分块定子结构允许设计师根据关节形状定制电机外形,突破圆形电机的几何限制。
在运动性能维度,直驱方式消除了减速机带来的背隙误差和传动链摩擦损耗,使定位精度提升至亚微米级。分数槽集中绕组设计将齿槽转矩降低至额定转矩的2%以下,实现低速下的平稳运行。高槽满率扁线绕组配合环氧树脂全灌封工艺,将热阻降低40%,提升持续扭矩输出能力。
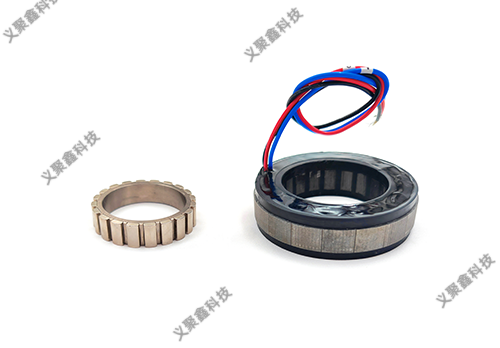

在系统可靠性维度,无框电机减少了轴承等易损件,降低维护频率。电机定子与机械结构直接热连接,散热路径缩短,在密闭关节腔体中也能保持热平衡。多种绕组连接方式支持星接串联、星接并联、角接并联配置,适配不同速度与扭矩需求场景。
谐波减速机配套的ERM系列方案
针对协作机器人关节驱动需求,深圳市义聚鑫科技有限公司开发的ERM系列无框电机专门为谐波减速机配套设计。该系列产品采用小体积大中空结构,定子内径预留充足空间,解决了关节内电缆布线与传感器安装的空间矛盾。分块定子通过环氧树脂全灌封工艺处理,形成完整的热传导路径,将热量直接传递至关节外壳,在持续高负载工况下保持温升可控。
分数槽集中绕组技术的应用使该系列电机在低速运行时转矩波动小于2%,配合谐波减速机实现平滑的关节运动轨迹。电机支持多种绕组连接配置,用户可根据应用场景选择高速低扭或低速高扭的工作模式,无需更换硬件即可调整性能参数。这种设计理念在自动化设备的快速部署场景中体现出明显优势,缩短了从选型到调试的周期。

高转矩密度的ERH系列技术路径
在需要更高动态响应的应用中,ERH系列无框电机通过Halbach磁阵列技术实现转矩密度的突破。Halbach阵列利用永磁体特殊排列方式,将磁场能量聚焦在定子侧,使气隙磁密提升,同等体积下转矩输出增加30%。这种单侧磁场聚焦技术还降低了转子背侧的漏磁,减少涡流损耗,提高电机效率。
扁线绕组技术的采用使槽满率从传统圆线的40%提升至70%,相同定子槽面积可布置更多铜线,电机电流密度和转矩常数同步提升。配合48V低压平台,该系列电机在保持安全电压等级的同时实现高转速响应,适合机器人关节、无人机动力等高动态场景。高导热灌封材料的使用确保热传导路径优化,即使在峰值扭矩持续输出状态下也能维持热平衡。
直驱马达的精密定位应用
在半导体设备、精密加工等对定位精度要求严苛的领域,直驱马达与高分辨率编码器的一体化设计成为主流方案。义聚鑫科技的MTL系列中空直驱马达将编码器深度集成在电机本体中,消除了传统伺服系统中联轴器、减速机等传动环节引入的背隙误差与弹性变形误差。搭载高规格编码器后,系统定位分辨率达到1角秒量级,满足θ轴驱动、晶圆检测等超精密场景需求。
一体化设计还带来体积优势,部分型号直径低至13毫米,可嵌入微型检测设备或医疗器械中。中空轴结构在电机中心预留通孔,简化了视觉系统、气路管线的布局设计。在半导体开发设备中,这种设计实现了小型轻量化的同时提升位置判定准确度,对提高生产线的单位面积产出有实际贡献。

人形机器人关节的模块化集成
人形机器人对关节模组提出了高集成度、高安全性的双重要求。义聚鑫科技的人形关节模组系列将无框电机、谐波减速机、双编码器、驱动控制器集成为一体化单元,支持规格14至32毫米的多种尺寸选择。双磁栅编码器实现冗余检测,当主编码器故障时副编码器自动接管,保障机器人在复杂环境下的动作连续性。
智能力矩感知功能通过电流环反馈实时计算关节输出扭矩,实现柔顺控制,提升人机交互安全性。电磁摩式制动器在断电状态下自动锁定关节位置,防止机器人意外跌倒造成的机械损伤。模块化部署方式使机器人制造商可快速完成关节装配,缩短整机开发周期。
医疗手术机器人的定制化方案
微创手术机器人对关节电机的可靠性、低噪音特性有特殊要求。义聚鑫科技为MEDBOT、联影医疗等客户提供的ERM小尺寸无框电机,通过高定制化程度适配手术器械的空间约束。电机在低转速下保持高扭矩稳定输出,配合精密减速机实现手术工具的微米级位移控制。
低齿槽转矩设计使电机运行噪音降至30分贝以下,改善手术环境的声学舒适度。医疗级可靠性验证包括长寿命测试、灭菌兼容性测试等专项内容,确保器械在高频使用场景下的故障率可控。这类定制化方案体现了无框电机技术向垂直行业深度渗透的趋势。
驱动控制系统的协同优化
无框电机的性能发挥离不开高性能驱动器的支撑。义聚鑫科技的Denali系列伺服驱动器以5安培持续电流、99%效率、6克重量实现高功率密度设计。PWM频率达到200千赫兹,专门解决低电感无框电机的电流纹波控制难题。嵌入式总线通讯延迟低至1个控制周期,为高动态响应应用提供实时性保障。
Capitan系列驱动器集成STO SIL3 PLe功能安全标准,满足外科机器人、外骨骼等对人身安全敏感领域的认证要求。驱动器与电机的联合调试优化,可实现电流环带宽超过2千赫兹,将系统机械谐振点有效抑制,提升整体运动控制品质。
行业应用的实践验证
在3C自动化领域,无框电机配合直驱转台实现手机屏幕的快速精密点胶,节拍时间缩短20%。在锂电设备中,中空DD马达驱动卷绕机芯轴,消除传统传动链的张力波动,提升电芯一致性。精密加工场景中,双轴直驱平台定位精度达到0.5微米,支持光学镜片的超精密车削。
歌尔股份、大族激光、迈瑞医疗、北方华创、长电科技等行业客户的应用案例,验证了无框电机技术在半导体、医疗、激光加工等多领域的适配性。这些实践表明,无框电机已从实验室技术转化为成熟的工业解决方案,在工业机器人关节驱动领域具备大规模推广的条件。

无框电机通过结构创新突破传统电机的空间与性能限制,为工业机器人关节的小型化、高精度化、高可靠性发展提供了关键技术支撑。随着人形机器人、手术机器人等新兴应用的规模化部署,无框电机与谐波减速机、高精度编码器、功能安全驱动器的集成化方案,将成为运动控制领域的重要技术方向。深圳市义聚鑫科技有限公司通过ERM、ERH、MTL等产品系列,以及Celera Motion代理产品线的协同,构建了覆盖微米至纳米级定位需求的运动控制平台,为全球多行业客户提供专业化的驱动解决方案。
本网信息来自于互联网,目的在于传递更多信息,并不代表本网赞同其观点。其原创性以及文中陈述文字和内容未经本站证实,对本文以及其中全部或者部分内容、文字的真实性、完整性、及时性本站不作任何保证或承诺,并请自行核实相关内容。本站不承担此类作品侵权行为的直接责任及连带责任。如若本网有任何内容侵犯您的权益,请及时联系我们,本站将会在24小时内处理完毕。:https://www.hzyzzn.com/5115.html